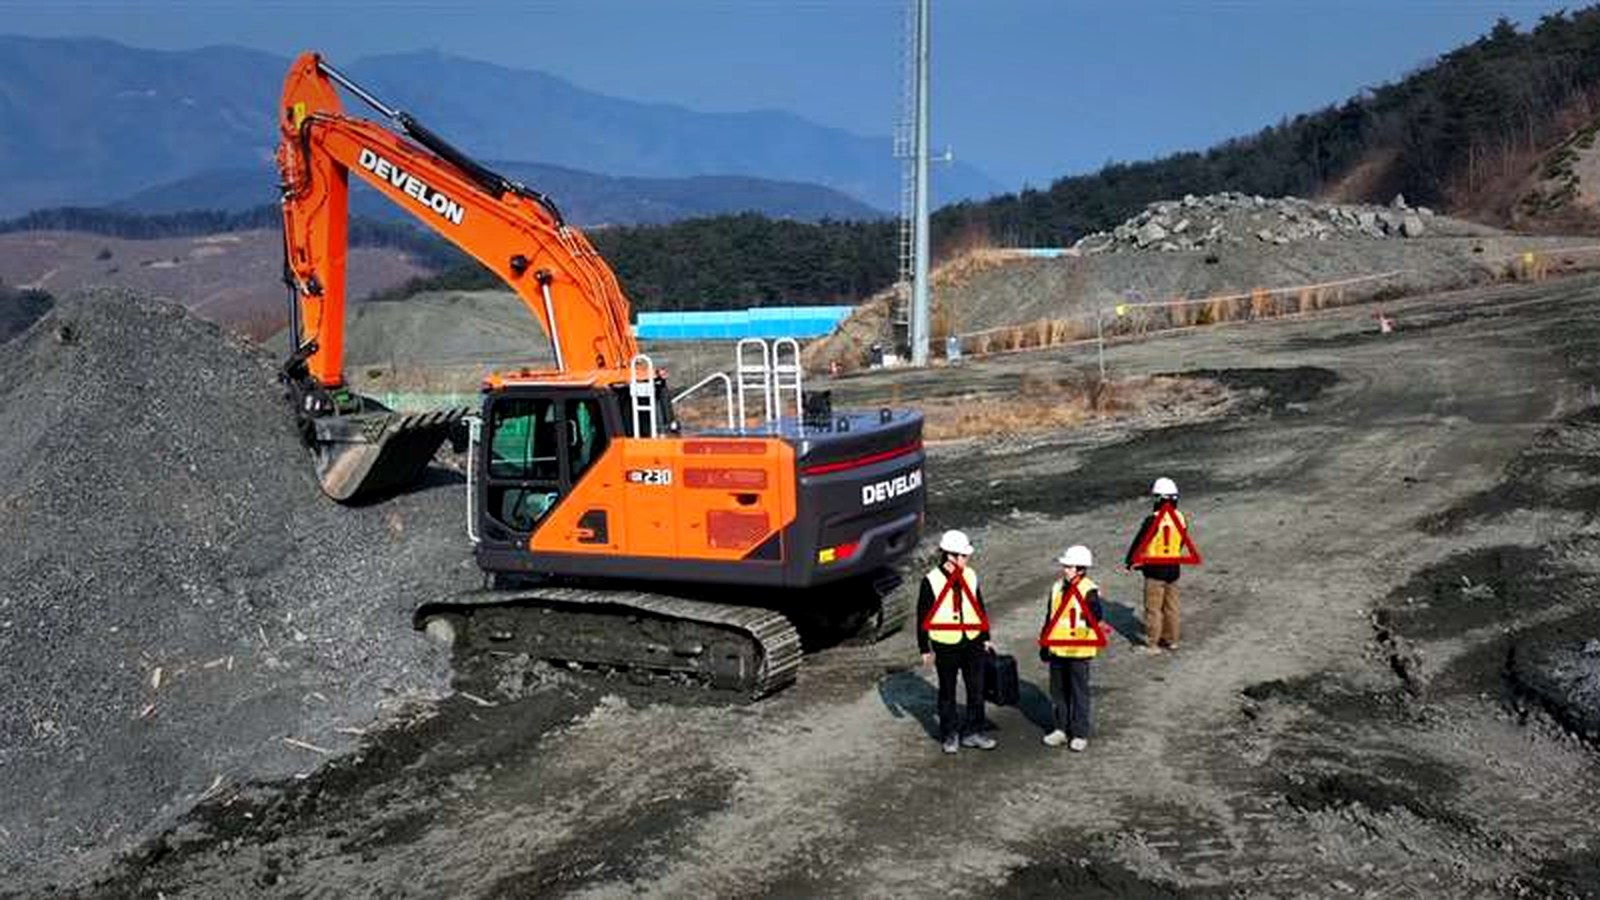
السلامة في موقع العمل تدخل حقبة جديدة: فبدلاً من الاعتماد فقط على أجهزة الإنذار ورؤية المشغل، بدأت الآلات في ذلك إدراك الأشخاص والمخاطر المحيطة بهم - ثم يحدون تلقائيًا من الحركة عندما تتجاوز المخاطر الحد الأدنى.
يسلط إعلانان حديثان الضوء على نفس الاتجاه: الكشف البشري القائم على الذكاء الاصطناعي المرتبط بوظائف الإبطاء/التوقف التلقائي حول الحفارات، وبرامج التحكم في الماكينة التي يمكنها فرض "مناطق تجنب" ثلاثية الأبعاد بالقرب من خطوط الكهرباء، والمرافق تحت الأرض، وغيرها من المناطق المحظورة. ويشيرون معًا إلى تحول أوسع: حيث أصبحت ميزات السلامة أنظمة- ليست إضافات.
من الوعي السلبي إلى التدخل النشط
تاريخيًا، كانت العديد من وسائل المساعدة الأمنية سلبية: المرايا، والكاميرات، وأجهزة تنبيه القرب، والكشف البسيط عن الأشياء. الجيل الجديد يختلف من ناحيتين:
- إدراك أفضل: تعمل الكاميرات المتعددة بالإضافة إلى الرادار (أو دمج أجهزة الاستشعار المشابهة) على تحسين التغطية حول النقاط العمياء وتقليل النتائج الإيجابية الكاذبة مقارنة بحلول المستشعر الفردي.
- منطق قابل للتنفيذ: بدلاً من تحذير المشغل فقط، يمكن للآلة تقليل سرعة السير تلقائيًا، وفي سيناريوهات محددة توقف حركات معينة (على سبيل المثال، التأرجح أو الرجوع للخلف) عندما يدخل الشخص إلى منطقة خطر.
لماذا يهم "المناطق": السلوك الذي يمكن التنبؤ به في المواقع المزدحمة
ما يجعل هذه الأنظمة مفيدة من الناحية التشغيلية هو كيفية ترجمة الكشف إلى معلومات حدود واضحة وقابلة للتكرار:
- مناطق السلامة على مرحلتين (على سبيل المثال، منطقة التحذير مقابل منطقة الخطر) تساعد الطاقم على فهم ما ستفعله الآلة قبل أن تفعل ذلك.
- الحدود الافتراضية (مفهوم "الجدار الافتراضي") يمكن أن يمنع التعدي العرضي على مناطق العمل الضيقة، خاصة عندما تعمل صفقات متعددة بالتوازي.
- مناطق تجنب ثلاثية الأبعاد توسيع نفس الفكرة لتشمل سير عمل التحكم في الماكينة، مما يسمح للمقاولين بتحديد أحجام الاستبعاد فوق وتحت الأرض المرتبطة بقيود العمل الحقيقية.
عرض XeMach: خط الأساس التالي للسلامة محدد بواسطة البرنامج
في XeMach، نعتقد أن التغيير الرئيسي لا يتمثل في مستشعر أو ميزة واحدة، بل في البنية. السلامة تتجه نحو أ طبقة محددة بالبرمجيات الذي يقع بين نية المشغل وحركة الآلة، باستخدام السياق المباشر (الأشخاص، العوائق، السياج الجغرافي، المرافق) لتقليل المخاطر دون إيقاف الإنتاجية.
بالنسبة للمقاولين وأصحاب الأساطيل، يؤدي ذلك إلى إنشاء قائمة مرجعية عملية عند تقييم المعدات والتعديلات التحديثية:
- التغطية: هل يقوم النظام بمراقبة 360 درجة والنقاط العمياء الرئيسية، وكيف يعمل في الغبار والإضاءة المنخفضة والمطر؟
- الإيجابيات الكاذبة مقابل الثقة: كم مرة يقاطع العمل دون داعٍ، وهل يمكنه التمييز بين الأشخاص والأشياء الثابتة؟
- التكامل: هل تم دمجها في التحكم في الماكينة/المكونات الهيدروليكية (بطيئة/توقف)، أم أنها مجرد طبقة تنبيه؟
- تناسب سير العمل: هل يمكن استيراد مناطق التجنب/السياجات الجغرافية من بيانات المشروع، وهل يمكن تحديثها مع تطور الموقع؟
ماذا تشاهد بعد ذلك
على مدى 12 إلى 24 شهرًا القادمة، توقع حدوث ثلاثة تطورات لتسريع عملية الاعتماد:
- التوحيد القياسي: المزيد من مصنعي المعدات الأصلية سيجمعون بين الإدراك والتدخل كخيار عبر خطوط الحفارات الأساسية، وليس فقط الطرازات المتميزة.
- إمكانية التشغيل البيني: سترتبط مناطق الأمان بشكل متزايد بخطط المواقع الرقمية، وخرائط المرافق، والأنظمة البيئية للتحكم في الآلات.
- حوكمة البيانات: ستتطلب الأساطيل توضيحًا بشأن البيانات التي يتم تخزينها ومشاركتها واستخدامها للتدريب، خاصة وأن مساعدة الذكاء الاصطناعي أصبحت أكثر شيوعًا.
الاستنتاج
وتتحول تكنولوجيا السلامة من "مساعدة المشغل على الرؤية" إلى "مساعدة الآلة في تحديد متى لا تتحرك". سيكون الفائزون هم الحلول التي تتسم بالشفافية، والتي يمكن التنبؤ بها، والمتكاملة، مما يقلل من الحوادث دون إضافة احتكاك إلى الإنتاج اليومي.
المصادر
- ملخص البناء - الإيقاف الإلكتروني القائم على الذكاء الاصطناعي والكشف البشري حول الحفارات
- معدات البناء - مناطق تجنب ثلاثية الأبعاد مدمجة مع برنامج التحكم في الماكينة
تم نشره في الأصل بواسطة XEMACH · 01 مارس 2026. يتم الاحتفاظ بمحتوى المقالة الأصلية وروابط مصدرها.
استكشاف المعدات